
ATLAS-B
ATLAS-B · Координатно-измерительные машины
Технические характеристики, связанные методы и варианты конфигурации.
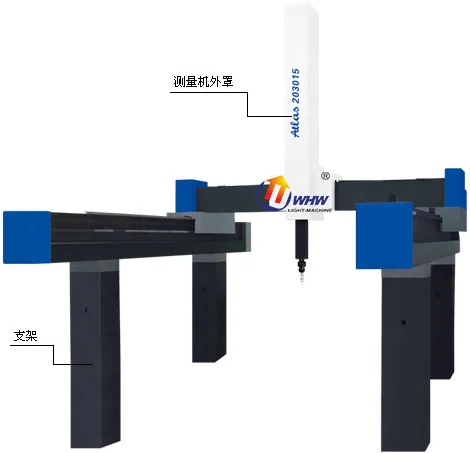
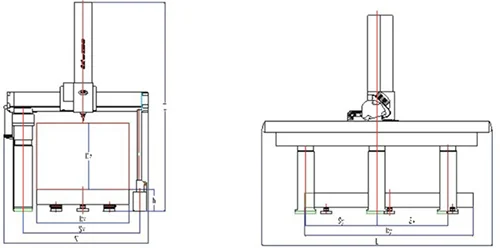
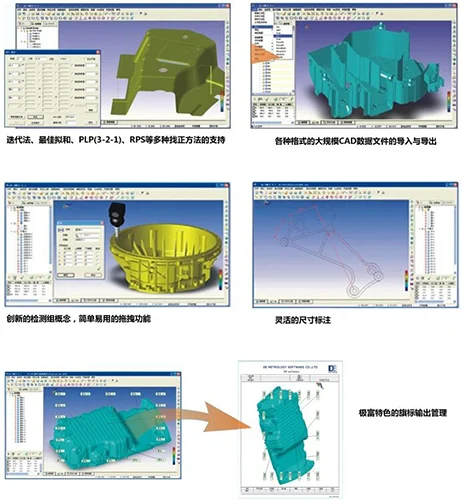
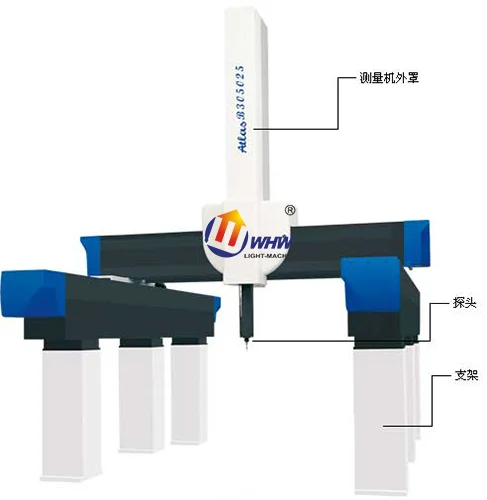
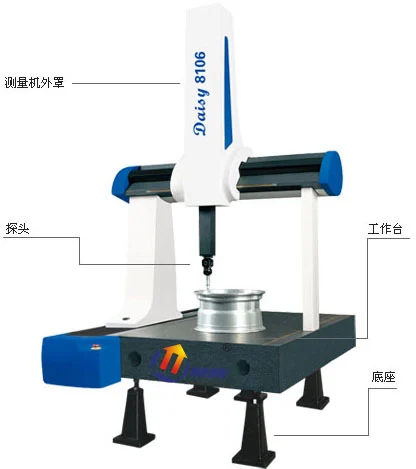
Atlas系列三坐标测量机是为大型及超大型工件设计的坐标测量机系列,采用龙门式结构,Y轴超长行程时采用花岗岩气浮导轨对接技术,使Y轴测量范围可达30M。
该系列产品具有高效率、高精度以及优异的可靠性,为有大型工件测量需求的客户提供高性价比的测量解决方案。该系列产品主要应用于汽车、航天航空、船舶、高铁、重型运输以及模具行业。
1)刚性连接调整技术,保证连接刚度,提高了测量机精度。
2)通过提高气浮导轨的刚度,保证了测量机的长期稳定性。
3)采用特殊传动机构,保证了设备高速平稳运行。
4)整体结构采用先进的驱动及读数技术,减少了机器的动态误差。
5)采用进口精密光栅系统为测量机提供了准确可靠的长度计量基准;
6)配备进口测头系统可满足多种测量需要;
7)可配置多通道、高精度温度补偿系统,提高测量机精度,降低成本。
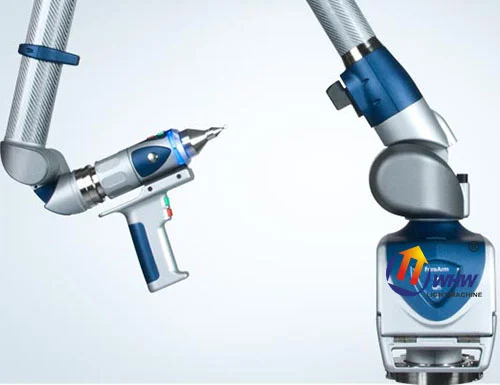
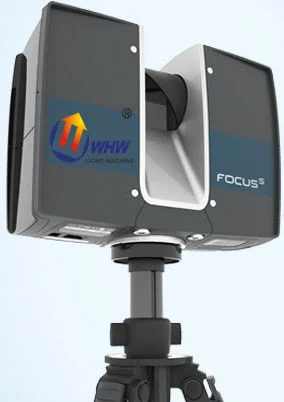
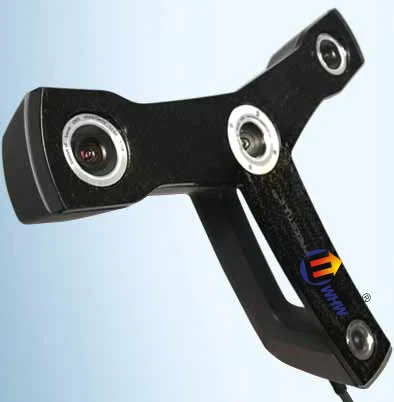
线激光,点激光
Таблица параметров для этой модели пока не подготовлена; диапазоны и точность определяются техническим соглашением. Запросите данные у инженера.
Параметры, опции и условия поставки определяются техническим соглашением и заводскими документами; уточните расхождения у инженера.
Координатно-измерительные машины →
Перевод ожидает проверки.
示意图用于解释基本机制,不是本型号结构图、操作指令或实测结果。
Схематическая демонстрация: масштаб, скорость и цвет не являются результатами измерений.
Перевод ожидает проверки.
Измерение и анализ
坐标采样、基准与几何拟合
通过具体型号的光学、激光或接触探测获取坐标,建立工件基准后拟合尺寸和几何要素。结果取决于取点、探测补偿、温度及拟合规则。
L = √[(Δx)²+(Δy)²+(Δz)²]
Δx, Δy, Δz
同一坐标系内的位置差
mm
方法和模型仅在已确认的具体型号、附件与样品条件下适用。
精密零件
二维轮廓
三维几何要素
尺寸偏差是否受基准选择和取点密度影响?
光学边缘与实体接触边界是否一致?
精密零件
尺寸偏差是否受基准选择和取点密度影响?
二维轮廓
光学边缘与实体接触边界是否一致?
三维几何要素
尺寸偏差是否受基准选择和取点密度影响?
定义对象与结果
明确研究问题:尺寸偏差是否受基准选择和取点密度影响?;光学边缘与实体接触边界是否一致? 将样品身份、目标结果及必需配置写入试验计划。
样品信息、技术图样/研究方案和本型号资料
明确对象、结果定义和可用配置的记录
所需功能在具体型号与附件中已有证据;未核实的功能保留为待确认。
准备样品与条件
清洁工件并等温放置,明确设计基准和允许夹持区域。
已定义的研究对象与样品信息
可追溯样品与准备条件
装夹不改变被测几何
核查参考与设备
核对尺度或探头资格,验证标准件并记录温度。
已准备样品、参考件和设备档案
校核记录及可用状态
标准件覆盖所用空间及方向
建立方法与程序
选择相应光学/接触模式、测点分布和拟合定义。
校核结果与实际可用配置
保存的条件、参数和终止规则
探测模式与型号实际配置一致
执行并保存原始记录
采集坐标与原始图/点集,避免遮挡、反光和夹持变形。
获准的试验程序与质控设置
原始数据、过程条件及异常记录
取点覆盖关键要素
复核结果与模型
检查拟合残差和重复装夹差异,报告基准与处理规则。
原始信号、参考数据和方法定义
有适用边界的结果与复核记录
拟合结果不掩盖局部缺陷
归档与复现
将样品编号、型号/附件、原始记录、处理版本和异常处置关联归档。以相同条件复测或参考方法检查争议结果。
已复核结果、原始记录和配置清单
可追溯的研究/工艺记录及后续验证事项
教学计算、演示模拟与真实实测数据清楚区分,资料未核实项未被包装为性能承诺。
坐标采样、基准与几何拟合
核对尺度或探头资格,验证标准件并记录温度。
探测模式与型号实际配置一致
核对交付型号、必备附件、方法范围和原始数据输出;不以系列名称推断性能。
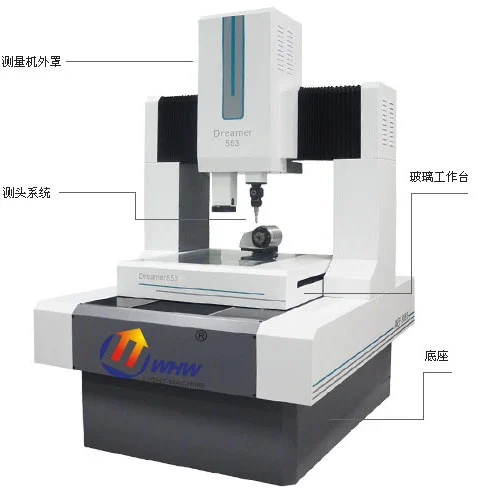
二维影像、三坐标与激光扫描的探测链不同,逐型号说明。
本档案为原理和研究工作流;页面无量程声明不代表设备无边界,具体范围及配置待技术核对。
Другие модели в категории «三坐标测量机» и том же направлении.
Технические характеристики, связанные методы и варианты конфигурации.
Технические характеристики, связанные методы и варианты конфигурации.
Технические характеристики, связанные методы и варианты конфигурации.
Технические характеристики, связанные методы и варианты конфигурации.
Технические характеристики, связанные методы и варианты конфигурации.
Технические характеристики, связанные методы и варианты конфигурации.
Расскажите о материале, образце и цели измерения.